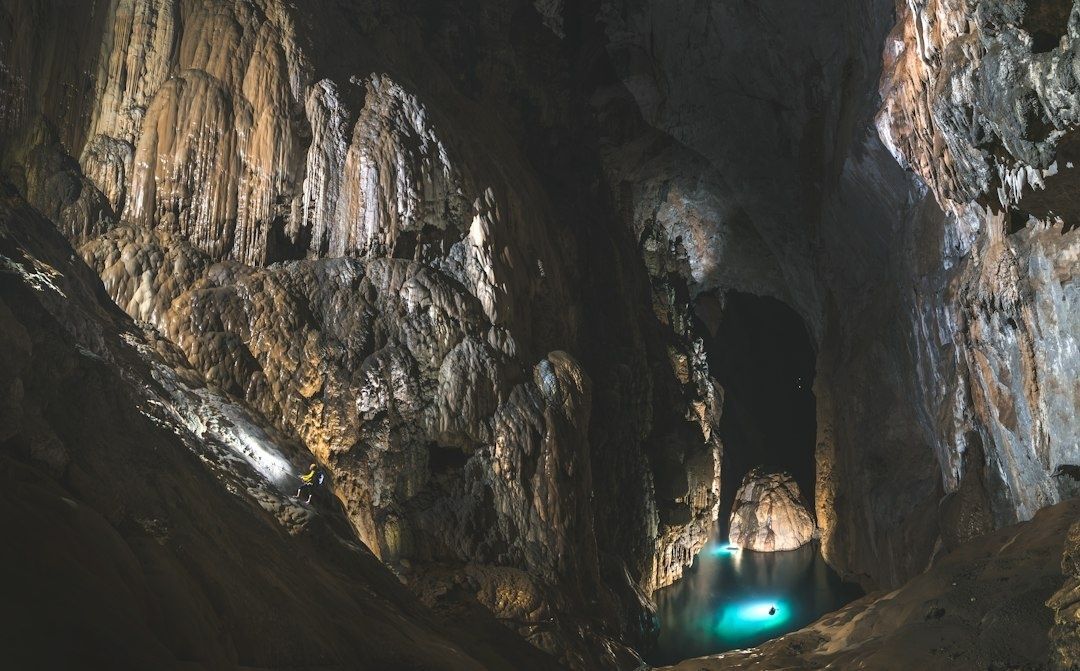
L’art de mesurer le monde invisible
La topographie souterraine commence par un paradoxe. Il faut décrire un espace sans lumière naturelle, souvent dépourvu de repères fixes, où le signal GPS disparaît dès l’entrée et où chaque déplacement peut modifier la perception des distances. Dans un boyau étroit, une galerie noyée ou une salle dont les parois absorbent les contrastes, la carte ne constitue pas seulement une image. Elle devient une interprétation construite à partir de directions, de pentes, de distances, de formes et d’observations géologiques.
Pendant des décennies, cette interprétation s’est appuyée sur la lenteur utile du terrain, le carnet étanche, la boussole, le clisimètre et la répétition des contrôles. Cette culture reste essentielle, car comprendre les limites physiques du relevé traditionnel permet de choisir une méthode adaptée à chaque difficulté. Le numérique a toutefois changé l’échelle de la restitution. Le LiDAR mobile, la photogrammétrie et les algorithmes SLAM peuvent désormais produire des volumes tridimensionnels détaillés, mais leur efficacité dépend toujours d’une acquisition maîtrisée et d’une lecture experte du milieu.
Les pionniers du fil d’Ariane et la rigueur du carnet étanche
Une cavité est un laboratoire sévère pour le matériel et pour les opérateurs. L’humidité peut saturer les instruments, la boue recouvrir les commandes, les projections compromettre une visée et les passages bas imposer une progression à genoux ou en reptation. À cela s’ajoutent l’obscurité complète, la fatigue, le froid, la verticalité et la nécessité de ne jamais perdre le contact avec l’équipe. Dans ce contexte, un relevé fiable repose moins sur la sophistication apparente de l’équipement que sur une organisation précise.
La méthode classique avance de station en station. Une visée au compas fournit l’azimut, le clisimètre mesure l’inclinaison et une chaîne, un décamètre ou un télémètre détermine la distance. Chaque station est ensuite reportée sur un carnet, avec les dimensions de la section, les changements de direction, les départs de galeries, les obstacles et les indices géologiques. Le croquis de terrain ne cherche pas la beauté. Il fixe les relations spatiales que le calcul ne peut pas toujours restituer, notamment la nature du sol, la présence d’une coulée, la stratification ou la position d’une zone instable.
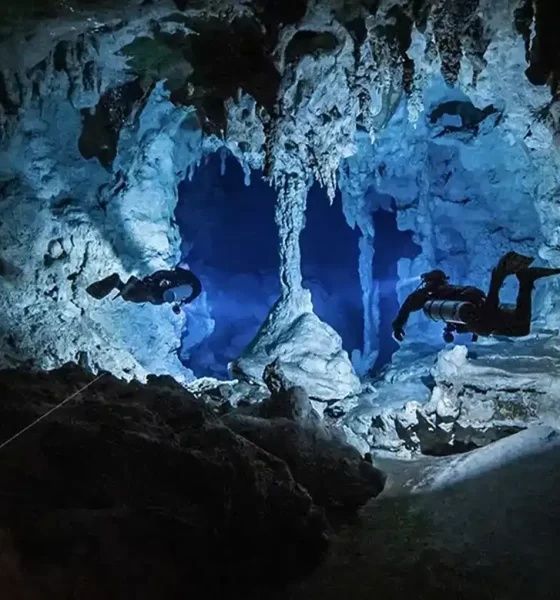
La difficulté principale tient à l’accumulation des erreurs. Une petite imprécision d’angle répétée sur plusieurs dizaines de visées peut déplacer sensiblement l’extrémité d’une galerie. Une distance mal lue, une station mal identifiée ou une inversion de signe sur la pente peuvent créer une dérive difficile à détecter après la sortie. Une procédure robuste suit donc plusieurs étapes:
- Identifier et matérialiser clairement chaque station, sans dégrader la cavité.
- Mesurer les directions, les distances et les pentes avec des contrôles croisés lorsque les conditions le permettent.
- Noter immédiatement les observations, les incertitudes et les changements de méthode.
- Fermer les boucles topographiques ou rattacher le relevé à des points connus afin de repérer une dérive.
- Comparer le dessin final avec la morphologie réelle avant toute interprétation géologique.
Les logiciels spécialisés ont ensuite réduit les erreurs de transcription et facilité la gestion des données. Des outils comme Therion, Survex ou d’autres applications de topographie spéléologique permettent d’associer les mesures, les croquis et les modèles. Ils ne remplacent pas la qualité de l’observation initiale. Une donnée numérique mal saisie demeure une erreur, même lorsqu’elle apparaît dans une visualisation élégante.
L’avènement du LiDAR SLAM et l’immersion dans les nuages de points
Le LiDAR mesure la distance en analysant le retour d’impulsions lumineuses, généralement dans le proche infrarouge. Un capteur mobile enregistre rapidement des milliers de points sur les parois, le sol et le plafond. L’algorithme SLAM, pour Simultaneous Localization and Mapping, exploite cette information avec les données inertielles et parfois les images de caméras. Il estime la position du dispositif tout en construisant la carte, sans attendre une localisation GPS.
Cette association répond directement aux contraintes des cavités. Le système peut fonctionner dans l’obscurité, produire un retour en temps réel et documenter une géométrie très dense pendant la progression. La photogrammétrie reste performante lorsque les photographies se recouvrent suffisamment et que l’éclairage révèle des textures. En revanche, elle devient plus délicate dans un boyau sombre, uniforme ou boueux. Le LiDAR n’est pas totalement indépendant de son environnement pour autant. Une paroi lisse, un long corridor répétitif, la poussière, l’eau en mouvement ou une trajectoire trop rapide peuvent provoquer une perte de suivi, appelée slip, ou une dérive progressive.
- Le capteur produit le nuage de points brut et conditionne la portée, la densité et la sensibilité aux surfaces.
- Le logiciel SLAM estime la trajectoire, corrige une partie des erreurs et recherche des fermetures de boucle.
- La trajectoire doit offrir des repères suffisamment variés, avec des retours ou des boucles lorsque la configuration le permet.
- Les points de contrôle et les rattachements topographiques améliorent l’exactitude globale du modèle.
La distinction entre précision locale et exactitude absolue est fondamentale. Un modèle peut représenter avec beaucoup de détails une salle tout en étant légèrement déplacé par rapport à un repère de surface. Le SLAM limite l’erreur, mais ne supprime pas les contraintes métrologiques. Les recherches et démonstrations consacrées aux environnements sans GPS illustrent les progrès rapides de ces systèmes. Il convient toutefois de lire les résultats avec méthode, car l’excellente restitution visuelle d’un nuage ne prouve pas, à elle seule, sa justesse géodésique. Les travaux accessibles via cette publication scientifique rappellent l’intérêt d’évaluer les performances instrumentales dans leur contexte expérimental réel.
Comparatif technique entre chaîne d’arpenteur et scanner tridimensionnel
La comparaison ne doit pas opposer une technologie lente à une technologie moderne supposée parfaite. La visée manuelle fournit peu de points, mais elle permet une sélection raisonnée des stations et une observation directe du milieu. Le scanner tridimensionnel collecte une masse considérable d’informations en un temps réduit, au prix d’un traitement informatique, d’une gestion des fichiers et d’un contrôle spécifique de la dérive. La photogrammétrie occupe une position intermédiaire, avec une grande richesse visuelle, mais une dépendance plus forte à la lumière et à la texture des surfaces.
| Méthode | Acquisition | Équipement | Données produites | Points de vigilance |
|---|---|---|---|---|
| Visée optique manuelle | Progressive, station par station | Léger et réparable sur le terrain | Axes, distances, pentes et croquis | Erreurs cumulatives et transcription |
| Photogrammétrie | Rapide si les images se recouvrent bien | Appareil photo, éclairage et repères | Modèle texturé et nuage de points | Ombres, surfaces uniformes et flou |
| LiDAR dynamique portatif | Très rapide pendant la progression | Capteur, centrale inertielle et batterie | Nuage dense et modèle tridimensionnel | Dérive, perte de suivi et traitement |
Le choix influe aussi sur la sécurité. Un sac à dos LiDAR peut réduire le temps passé dans une zone instable et éviter de multiplier les stationnements dans un passage fragile. Il peut également documenter une galerie avant qu’une équipe ne s’y engage longuement. Cette réduction d’exposition est un avantage réel, mais elle ne justifie jamais une progression improvisée. Le matériel électronique ajoute ses propres contraintes: autonomie, étanchéité, protection contre les chocs, sauvegarde des données et redondance des instruments.
Des entrailles terrestres aux tunnels de lave lunaires
Dans les cavités profondes et les tunnels volcaniques, le LiDAR porté par un opérateur permet de réunir acquisition et déplacement. La progression génère une empreinte tridimensionnelle continue, capable de montrer les changements de section, les banquettes, les effondrements, les conduits secondaires et les relations entre plafond et plancher. Pour les tubes de lave, cette information dépasse le simple plan. Elle aide à relier la morphologie interne aux structures de surface et à l’histoire de l’écoulement volcanique.
La même logique intéresse l’exploration planétaire. Les puits et cavités lunaires sont dépourvus de GPS et peuvent présenter une obscurité permanente. Le projet KNaCK de la NASA associe un LiDAR mobile à des algorithmes SLAM dans un système porté comme un sac à dos. Des essais terrestres menés dans des cavités d’Alabama et dans Lava River Cave, en Arizona, ont produit des ensembles de données à l’échelle centimétrique en quelques minutes. Les objectifs lunaires comprennent l’étude de la géologie, l’évaluation de ressources éventuelles et l’identification de volumes susceptibles de protéger des équipements contre les radiations.
Les travaux présentés dans le rapport disponible sur ntrs.nasa.gov montrent cette continuité entre spéléologie et robotique. Les besoins sont comparables: se localiser dans un espace fermé, détecter les obstacles, enregistrer la géométrie et préserver une trace exploitable. La différence tient aux marges d’erreur acceptables et à l’impossibilité d’une intervention humaine immédiate. Sur Terre, les équipes peuvent encore vérifier une station ou reprendre une mesure. Sur un autre astre, l’autonomie et la redondance deviennent prioritaires.
- Le porteur humain apporte une lecture immédiate des risques et une capacité d’adaptation.
- Le robot peut atteindre des secteurs trop instables, trop étroits ou trop éloignés pour une progression sûre.
- Les données communes doivent associer géométrie, images, géologie, biologie et conditions de sécurité.
Pourquoi les compétences fondamentales de terrain restent irremplaçables
Un nuage de points décrit des surfaces, pas nécessairement un milieu. Il ne distingue pas automatiquement une strate porteuse d’un remplissage meuble, une fracture active d’une simple discontinuité ou une trace de circulation d’eau d’une ombre instrumentale. Sans géologie, sans contexte structural et sans connaissance des processus karstiques, le modèle risque de devenir une coquille très détaillée. La technologie montre où se trouvent les parois; le spéléologue doit encore expliquer pourquoi elles ont cette forme et ce que cette forme implique.
La lecture du terrain conserve également une fonction directe de sécurité. Le sens de l’orientation aide à conserver une trajectoire cohérente lorsque l’écran est illisible ou que la batterie faiblit. L’observation des volumes, des pendages, des blocs instables, des traces de crue et des rétrécissements renseigne sur les dangers que le capteur ne hiérarchise pas. Avant toute sortie, l’équipe doit définir l’itinéraire, les communications, les points de repli, le matériel de secours et les limites d’engagement. Un modèle 3D ne remplace ni un encadrement adapté, ni une formation à la verticalité, ni une décision collective prudente.
- Conserver une méthode manuelle de secours, avec compas, clinomètre et carnet protégés.
- Réaliser des contrôles sur des points connus ou des boucles lorsque la cavité le permet.
- Documenter les réglages, l’étalonnage, la trajectoire et les zones où le suivi a pu se dégrader.
- Associer chaque donnée géométrique à une observation de sécurité et à une information géologique.
- Archiver les données brutes afin que le modèle puisse être vérifié ou recalculé.
L’étalonnage manuel reste donc indispensable. Les centrales inertielles dérivent avec le temps, les capteurs peuvent subir un choc et les changements de température influencent certains composants. Une mesure de référence avant l’entrée, des vérifications intermédiaires et un contrôle au retour permettent de repérer une anomalie. Cette discipline n’est pas un retour en arrière. Elle constitue la condition qui transforme un relevé spectaculaire en document scientifique, opérationnel et transmissible.
Construire la spéléologie de demain avec la lucidité du pionnier
La 3D change profondément la manière de voir les cavités. Elle permet de naviguer virtuellement dans une galerie, de comparer plusieurs acquisitions, de calculer des volumes, de suivre une convergence et de partager un patrimoine difficilement accessible. Le LiDAR SLAM apporte une rapidité et une densité de mesure remarquables, tandis que la photogrammétrie enrichit les modèles par la texture et la couleur. Les méthodes traditionnelles, elles, fournissent le contrôle, l’interprétation et la capacité de continuer lorsque l’électronique devient inutilisable.
La pratique la plus fiable sera donc hybride. Chaque équipe devrait préserver la formation à la boussole, à la lecture du relief souterrain et au carnet de terrain, même lorsqu’un scanner est disponible. Cette autonomie protège contre la panne et améliore la compréhension des limites du numérique. Elle impose aussi de respecter la fragilité des sanctuaires souterrains: limiter les contacts, éviter les installations inutiles, ne pas multiplier les passages dans les secteurs sensibles et partager les données avec discernement. La technologie 3D mérite sa place sous terre, à condition de rester un outil au service d’une topographie rigoureuse, d’une progression sûre et d’un milieu préservé.